Domain 7048.de kaufen?
Wir ziehen mit dem Projekt
7048.de um.
Sind Sie am Kauf der Domain
7048.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain 7048.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
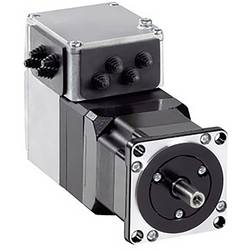
Schneider Electric Servomotor BMI0703T27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3745,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
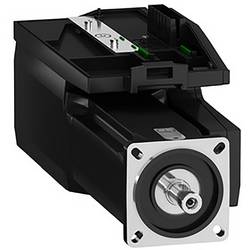
Schneider Electric Servomotor BMI1003P27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 7,31 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 100 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.6265,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
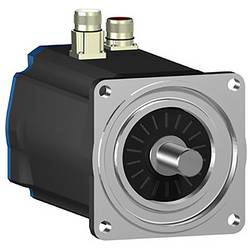
Schneider Electric Servomotor BSH1002P31A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 5,8 Nm und erreicht ein Spitzendrehmoment von 18,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 4800 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2210 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2115,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
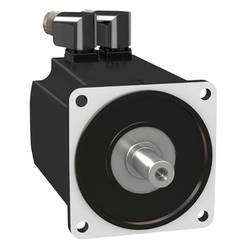
Schneider Electric Servomotor MH31402P01A2200Lexium MH3-Servomotoren liefern eine unvergleichlich hohe Leistungsdichte, um die meisten Anforderungenkompakter Maschinen zu erfüllen. Mit vier Flanschgrößen und drei unterschiedlichen Längen bieten sie eine Lösung für die meisten Anwendungen und decken einen Drehmomentbereich von 1,4 bis 65 Nm bei einermaximalen Drehzahl bis 6000 U/min ab. Sie ermöglichen eine robuste Einstellung der Regelparameter und vereinfachen so Installation und Einstellung. Die Lexium MH3-Servomotoren verfügen über die Zertifizierung Recognized und sie entsprechen den Normen UL1004 sowie den europäischen Richtlinien ( -Kennzeichnung). Sie sind in folgenden Varianten verfügbar: 4 Flanschgößen: 70, 100, 140 und 190 mm. Schutzart des Gehäuses: IP 65 für das Wellenende gemäß Norm IEC/EN 60529 (IP 67 mit Konformitätskit als Option). IP 65 für das Gehäuse (IP 67 mit Konformitätskit als Option). Mit oder ohne Haltebremse. Winkelstecker für Leistungs- und Encoderanschluss. Integrierte Singleturn oder Multiturn SinCos Hiperface -Geber. Glattes Wellenende oder Wellenende mit Passfeder.3555,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **

Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Schneider Electric Servomotor ILA2T571PB1F0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,62 Nm sowie ein Dauerdrehmoment von 0,44 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5100 U/min. Über den Feldbus Modbus TCP erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschluss sind Leiterplattensteckverbinder vorhanden. Eine Haltebremse ist integriert.3379,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
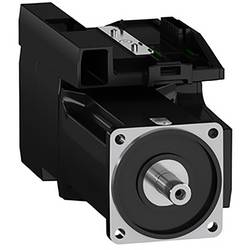
Schneider Electric Servomotor BMI0702P17AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,24 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Es ist keine Haltebremse vorhanden.3349,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0703T27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3745,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI1003P27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 7,31 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 100 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.6265,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH1002P31A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 5,8 Nm und erreicht ein Spitzendrehmoment von 18,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 4800 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2210 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2115,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor MH31402P01A2200Lexium MH3-Servomotoren liefern eine unvergleichlich hohe Leistungsdichte, um die meisten Anforderungenkompakter Maschinen zu erfüllen. Mit vier Flanschgrößen und drei unterschiedlichen Längen bieten sie eine Lösung für die meisten Anwendungen und decken einen Drehmomentbereich von 1,4 bis 65 Nm bei einermaximalen Drehzahl bis 6000 U/min ab. Sie ermöglichen eine robuste Einstellung der Regelparameter und vereinfachen so Installation und Einstellung. Die Lexium MH3-Servomotoren verfügen über die Zertifizierung Recognized und sie entsprechen den Normen UL1004 sowie den europäischen Richtlinien ( -Kennzeichnung). Sie sind in folgenden Varianten verfügbar: 4 Flanschgößen: 70, 100, 140 und 190 mm. Schutzart des Gehäuses: IP 65 für das Wellenende gemäß Norm IEC/EN 60529 (IP 67 mit Konformitätskit als Option). IP 65 für das Gehäuse (IP 67 mit Konformitätskit als Option). Mit oder ohne Haltebremse. Winkelstecker für Leistungs- und Encoderanschluss. Integrierte Singleturn oder Multiturn SinCos Hiperface -Geber. Glattes Wellenende oder Wellenende mit Passfeder.3555,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Kohlbecker, Günter: Gebäudeenergiegesetz Informationen für ImmobilieneigentümerGebäudeenergiegesetz Informationen für Immobilieneigentümer , Die Erhöhung der Treibhausgase in der Atmosphäre entsteht unter anderem durch das Verbrennen fossiler Brennstoffe, z. B. durch das Heizen in Wohngebäuden. Ebenso ist erkennbar, dass die Klimaerwärmung auch die Forderung nach kühlen Räumen ankurbelt und somit ein Mehrfaches an Energie verbraucht wird. Die Konsequenz daraus ist für uns, die Art des Heizens auf Klimaneutralität umzustellen und auch das Umfeld gegen die Erwärmung zu wappnen. Ein Schwerpunkt gibt die Regierung beim Thema Heizung vor. Also ist es an der Zeit, dass sich Haus- und Wohnungseigentümer Gedanken machen, wie sie durch Änderungen bzw. Anpassungen ihr eigenes Gebäude fit für die Zukunft machen können. Dabei ist zu bedenken, dass bei einem Gebäude jede Änderung auch eine Verschiebung beziehungsweise Änderung an einer anderen Stelle bewirkt. Alle energiesparenden Maßnahmen belasten den Geldbeutel. Die Kosten für Material, Handwerker etc. fallen sofort an, die entstehenden Einsparungen, z. B. bei den Strom- und Heizkosten, machen sich aber erst im Laufe der Zeit bemerkbar. Es gilt also zu entscheiden, welche Maßnahmen eignen sich und sind gut umsetzbar? Welche (gesetzlichen) Verpflichtungen haben Immobilieneigentümer? Dieses Buch hilft dabei, rechtliche Grundlagen und die eigenen Vorstellungen in Einklang zu bringen. , Lüfterkupplungen > Motorkühlung , Erscheinungsjahr: 202311, Produktform: Kartoniert, Titel der Reihe: Bau-Rat##, Autoren: Kohlbecker, Günter, Seitenzahl/Blattzahl: 96, Abbildungen: Grafiken und Tabellen, Keyword: Architekt; Brennstoffe; Dämmung; Einfamilienhaus; Einsparung; Energieberater; Energieeinspargesetz; Energiegesetz; Energiesparen; GEG; Gasheizung; Gebäude; Gebäudeenergiegesetz; Gesetz; Handwerker; Haus; Hausbesitzer; Hauseigentümer; Heizen; Heizkosten; Heizung; Heizungsgesetz; Immobilie; Immobilienbesitzer; Ingenieur; Klimaanlage; Mehrfamilienhaus; Pelletheizung; Pellets; Stromkosten; Umweltschutz; Verordnung; Wohngebäude; Wohnung; Wärmepumpe; Ölheizung, Fachschema: Nachhaltigkeit~Sustainable Development~Umwelt / Schutz, Umweltschutz~Renovierung~Technologie, Fachkategorie: Hausrenovierung und -ausbau~Technologie, allgemein, Warengruppe: HC/Technik allgemein, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 233, Breite: 169, Höhe: 15, Gewicht: 207, Produktform: Klappenbroschur, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,24,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Balkau, Leon: Cloud-Computing-Verträge nach Umsetzung der Digitale-Inhalte-RichtlinieCloud-Computing-Verträge nach Umsetzung der Digitale-Inhalte-Richtlinie , Cloud-Computing-Verträge bereiten bei der Rechtsanwendung Probleme. Leon Balkau zeigt auf, wie die Digitale-Inhalte-Richtlinie dem entgegengewirkt hat und an welchen Stellen weiterhin Unsicherheiten bestehen werden. Er hinterfragt, ob die Richtlinie ein geeignetes Leistungsstörungsrecht enthält und hinsichtlich des unternehmerischen Verkehrs verallgemeinerungsfähig ist. Dafür sind Kriterien aufzustellen und diese entsprechend zu subsumieren. Daran knüpft er die Frage an, weshalb der deutsche Gesetzgeber die Europäisierung des Privatrechts bei der Umsetzung beendete. Ein europarechtlicher Exkurs stellt klar, dass dies nicht auf unionaler Ebene passieren konnte, sodass sich der Fokus auf die deutsche Umsetzungsstrategie konzentriert. Cloud computing contracts cause problems in the application of law. Leon Balkau shows how the Digital Content Directive has counteracted this and where uncertainties will continue to exist. He questions whether the directive contains a suitable law on performance disputes and is nevertheless generalizable with regard to business transactions. Criteria must be established for this and these must be subsumed accordingly. He raises the question of why the German legislator ended the Europeanization of private law during implementation. An excursus on European law makes it clear that this could not happen at Union level, so that the focus is on the German implementation strategy. , Reflektoren > Beleuchtung , Auflage: 1. Auflage, Erscheinungsjahr: 20250414, Titel der Reihe: Schriften zum Internationalen Privatrecht und zur Rechtsvergleichung#Band 057#, Autoren: Balkau, Leon, Auflage: 25001, Auflage/Ausgabe: 1. Auflage, Seitenzahl/Blattzahl: 310, Keyword: Bürgerliches Recht; Cloud-Computing; Cloud-Computing, Digitale-Inhalte-Richtlinie, Umsetzungsstrategie, Unternehmerverkehr, Europäisches Privatrecht; Digitale-Inhalte-Richtlinie; Europäische Union; Europäisches Privatrecht; IT-Recht; Kautelarpraxis; Privatrecht; Rechtswissenschaft; Umsetzungsstrategie; Unternehmerverkehr; Vertragspraxis, Fachschema: International (Recht)~Internationales Recht~Privatrecht~Zivilgesetz~Zivilrecht, Fachkategorie: Zivilrecht, Privatrecht, allgemein, Warengruppe: HC/Privatrecht/BGB, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 237, Breite: 160, Höhe: 22, Gewicht: 567, Produktform: Gebunden, Genre: Sozialwissenschaften/Recht/Wirtschaft,50,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.